
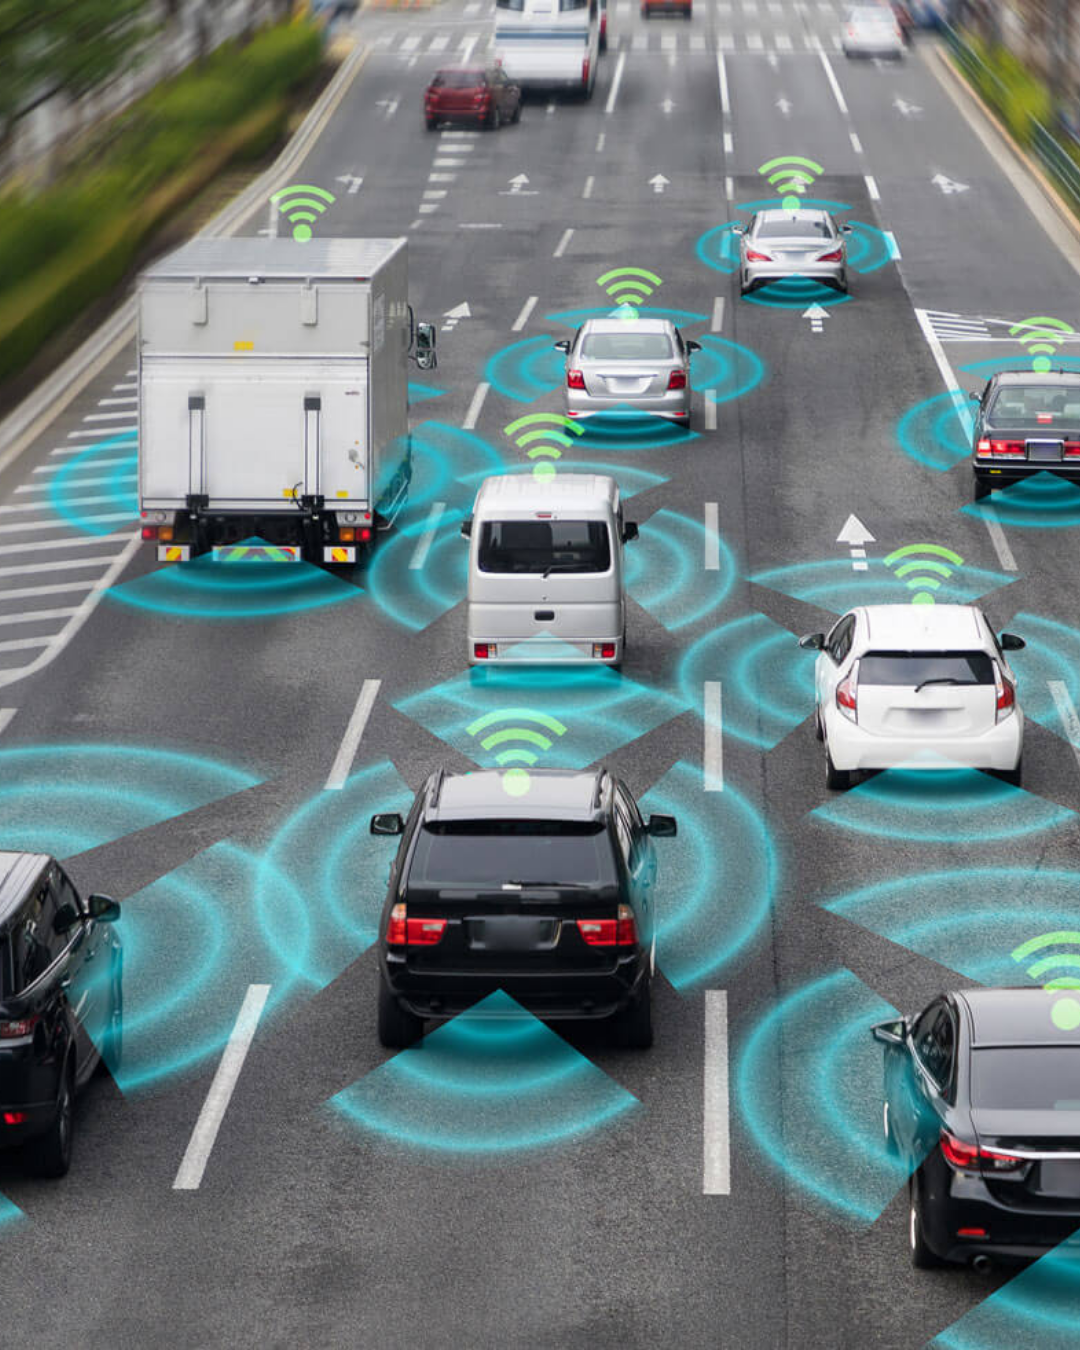
Yapay zekâ hızlandırıcılarında endüstri standardını koyan Nvidia, otomotivde yıllardır “beyin tedarikçisi” rolünü üstleniyordu. Ancak kulislerde konuşulan yeni strateji, şirketin bu konumu bir üst basamağa taşımayı hedeflediğini gösteriyor: Nvidia robotaksi markalı bir hizmet veya “powered by” modeli üzerinden uçtan uca mobiliteye adım. Bu olası hamle, yalnızca donanım–yazılım tedarikini değil, filonun sahaya çıkışından güvenlik doğrulamasına, veri akışından uzaktan yönetim katmanına kadar tüm halkaları bir araya getirebilir.
Teknik Yığın: Thor, Omniverse Ve Uçtan Uca Mimari
Nvidia’nın otomotiv vizyonu üç katmanlıdır: eğitim (DGX/AI fabrikaları), simülasyon–doğrulama (Omniverse, sanal senaryo üretimi) ve araç içi icra (DRIVE Thor). Thor, çoklu sensör füzyonunu, algılama–yerelleştirme–planlama iş yüklerini ve güvenlik açısından fazlalıklı ağları tek yongada toplayarak mimariyi sadeleştirir. Bu, bir Nvidia robotaksi filosunda donanım çeşitliliğini azaltır, yazılım güncellemelerini hızlandırır ve bakım maliyetlerini aşağı çeker. Omniverse tarafında üretilen milyarlarca sürüş senaryosu, zorlu koşullarda veri açığını kapatır; araçtan buluta sürekli geri besleme ise model güncellemelerini çevrim içi hâle getirir.
İş Modeli: Donanım Tedarikçisinden Hizmet Sağlayıcısına
Robotaksi işinde kârlılık, sadece bir otomobil satmaktan çok daha fazla halkaya bağlıdır. Filonun alımı/lease’i, sensör kalibrasyonu, haritalama altyapısı, telekom anlaşmaları, saha operasyonu, çağrı merkezi ve sigorta/sorumluluk zinciri bunlardan bazılarıdır. Nvidia, bir Nvidia robotaksi açılımıyla “donanım + yazılım + üretim ortakları + bulut” paketini, şehir içi mobilite çözümüne dönüştürebilir. Bu durumda iki olasılık öne çıkar:
- Doğrudan Marka: Nvidia markalı robotaksi uygulaması; gelir, sürüş başına/dakika başına modelle toplanır.
- Beyaz Etiket: “Powered by Nvidia robotaksi” yaklaşımı; şehirler veya filo operatörleri kendi markasıyla hizmet verir, Nvidia platformu sağlar.
Regülasyon Ve Güvenlik: L4’ün İnce Dengeleri
Seviye 4 sürüşte araç, belirlenmiş bir operasyon alanında (OEDR/ODD) insansız olarak çalışabilir; ancak küçük bir “uzaktan gözetim” katmanı çoğu pazarda gereklidir. Kaliforniya, Arizona, Teksas ve Çin’in belirli bölgeleri gibi pilotlara açık alanlarda, Nvidia robotaksi çözümünün devreye alınması, yerel mevzuat, veri saklama ve siber güvenlik gereksinimlerinin karşılanmasını zorunlu kılar. Nvidia’nın veri merkezindeki güvenlik sertifikasyonları ve otomotiv güvenliği (ISO 26262, ISO/SAE 21434, SOTIF) uyumu, regülasyon görüşmelerinde kritik koz olacaktır.
Rekabet Analizi: Tesla, BYD, Waymo Ve Diğerleri
Tesla, ölçek ve marka gücüyle hızlı yayılım hedeflerken, Waymo güvenlik odaklı “az ama sağlam” strateji izliyor. BYD ise üretim kasına ve şehir–devlet ortaklıklarına dayanıyor. Olası bir Nvidia robotaksi adımı, bu tabloya “platform ekonomisi” bakışını ekler: Nvidia, farklı OEM gövdelerinde çalışabilen ortak bir sinir sistemi sunar. Bu, pazarda iki etkene yol açabilir: (i) Yeni operatörlerin pazara giriş bariyeri düşer, (ii) mevcut operatörler donanım/AI tedarikini çeşitlendirir.
Tedarik Zinciri: Üretim Ortakları Ve Sensör Ekosistemi
Robotaksi ölçeklenirken üç hassas bileşen öne çıkar: güvenilir üretim, dayanıklı sensör seti ve servis ağı. Nvidia’nın sözleşmeli üretim ve ODM tarafında küresel ortaklara erişimi, bir Nvidia robotaksi filosunun hızlı kurulmasına yardımcı olabilir. Lidar–radar–kamera tedarikçilerinin “Thor uyumlu” referans tasarımları, sertifikasyon ve kalibrasyonu kolaylaştırır. Servis ağında ise batarya değişim/kondisyon, lastik ve hizalama (AD–AS kalibrasyonu dâhil) için şehir bazlı “robotaksi atölyeleri” kritik olacaktır.
Maliyet Denklemi: Birim Ekonomi Nasıl Tutturulur?
Robotaksinin sürdürülebilir geliri, birim araç başına günlük kilometre, doluluk, bakım aralığı ve enerji maliyetleriyle belirlenir. Thor’un tek yongalı yaklaşımı, ECU sayısını azaltarak ağırlık ve enerji tüketimini düşürebilir. Simülasyon–eğitim altyapısının verimliliği, sahadaki kaza/olay oranını düşürerek sigorta primlerini etkiler. Bu, bir Nvidia robotaksi filosunun kilometre başı masrafını (TCO) aşağı çekebilecek stratejik bir kaldıraçtır.
Şehir Seçimi: Nereden Başlamak Mantıklı?
- Havalimanı Koridorları: Talep yoğun, rotalar tekrarlı ve iş vakaları nettir; filo planlaması kolaydır.
- Liman/Endüstri Bölgeleri: Kontrollü alan ve düşük hız, L4 olgunluğu için idealdir; şehir içi entegrasyona köprü olur.
- Kampüs–Teknopark Bölgeleri: Dijital altyapı hazır; kullanıcı profili teknolojiye hızlı uyum sağlar.
Bu üç senaryoda, Nvidia robotaksi pilotu hem veri zenginliği sağlar hem de yatırım geri dönüşünü hızlandırır. Talep tahmini kuvvetli olduğu için sürüş başına gelir akışı öngörülebilir hâle gelir.
Kullanıcı Deneyimi: Uygulama, Güven Ve Konfor
Robotaksi kabulü, uygulamanın güven verici akışıyla başlar: dakik sapma olmadan tahmini varış, şeffaf fiyatlandırma, basit iptal ve acil durum iletişimi. Araç içi; antiseptik yüzeyler, kamera iç–dış farkındalığı (KVKK/GDPR uyumu), mikrofon gizlilik politikaları ve yüksek kaliteli sesli yönergelerle desteklenmelidir. Nvidia robotaksi uygulamasında, sürüşün “neden o manevrayı yaptığı”nı açıklayan basit bir arayüz (açıklanabilir yapay zekâ) güveni hızla artırabilir.
Şehir–Devlet İş Birliği: Veri Paylaşımı Ve Sürdürülebilirlik
Belediyeler ve ulaşım otoriteleri, güvenlik ve trafik verisine (anonimleştirilmiş) erişim karşılığında izin süreçlerini hızlandırabilir. Bu veri, kavşak güvenliği, bisiklet yolları ve toplu taşıma entegrasyonu gibi kamusal faydalara dönüştürülebilir. Nvidia robotaksi filosunun elektrikli olması, yerel emisyon hedeflerine doğrudan katkı sağlar; gece operasyonlarında gürültü ve trafik yükü azalır.
Riskler Ve Azaltma Stratejileri
- Regülasyon Dalgalanması: Pilot şehre özgü regülasyon değişimleri; çoklu şehir stratejisiyle çeşitlendirilebilir.
- Sigorta/Sorumluluk: Net kaza yönetimi protokolleri ve veri kayıt zinciriyle hukuki risk azaltılır.
- Kamu Algısı: Şeffaf olay raporlaması ve bağımsız güvenlik denetimleri güven inşa eder.
- Tedarik Şoku: Çoklu sensör/üretici havuzu; kritik bileşenlerde ikincil tedarikçiler.
Zaman Çizelgesi: Gerçekçi Beklentiler
İlk aşamada sınırlı rota ve düşük hızlarla başlayacak bir Nvidia robotaksi pilotu, 6–12 ay içinde genişleyen ODD’lerle ikinci faza geçebilir. Üçüncü fazda çoklu şehir, çoklu operasyon modeli (havaalanı, kampüs, liman) aynı anda yönetilir. Nihai ölçek; yerel mevzuat, kamu kabulü ve birim ekonominin tutturulma hızına bağlıdır.
Platform Ekonomisi Robotaksiyi Hızlandırabilir
Eğer beklenen adım atılırsa, Nvidia robotaksi pazara yalnızca yeni bir oyuncu değil, ölçeklenmeyi hızlandıran bir “yap–işlet” şablonu getirebilir. Thor’un tek yongalı gücü, Omniverse’in senaryo üretim kapasitesi ve üretim–sensör ortaklıkları; donanım–yazılım–operasyon üçgenini tek çatı altında buluşturur. Bu yaklaşım, Tesla’nın hızlı yayılım hedefi ve Waymo’nun güvenlik odaklı stratejisi arasında üçüncü bir yol açabilir. Kısaca tablo şu: Şehirler daha akıllı, filolar daha verimli, kullanıcı deneyimi daha şeffaf oldukça, Nvidia robotaksi adını çok daha sık duyacağız.
Bu haber AutoBond Haber Merkezi tarafından yapay zekâ destekli iş akışıyla hazırlanmış, Genel Yayın Yönetmeni Umut Aydın’ın editoryal sorumluluğunda yayımlanmıştır. Hata ve eksikleri Düzeltme Politikası sayfasındaki yolla bildirebilirsiniz.
Google'da AutoBond'u tercih ettiğiniz kaynaklara ekleyin: Öne çıkan haberlerde AutoBond haberlerini daha sık görürsünüz.
Yorumlar (0)